Physical Address
304 North Cardinal St.
Dorchester Center, MA 02124
Physical Address
304 North Cardinal St.
Dorchester Center, MA 02124
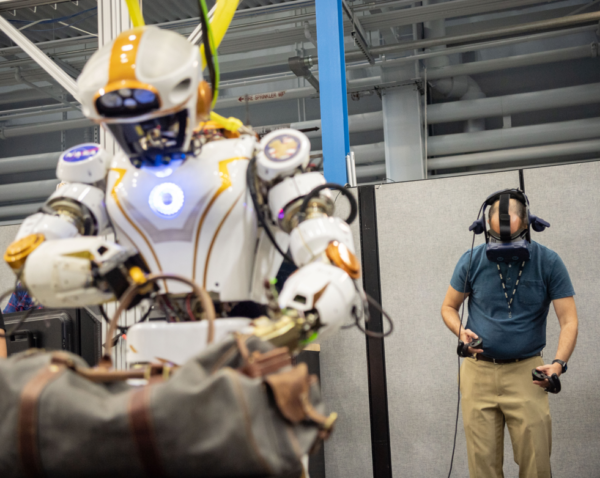
A ideia de humanos e robôs trabalhando lado a lado no espaço já foi matéria de ficção científica, mas com a NASA lançando missões cada vez mais complexas nas profundezas do espaço, a colaboração homem-robô pode se tornar realidade.
Sistemas robóticos avançados são essenciais para voos espaciais tripulados porque podem melhorar o desempenho e a produtividade da tripulação, ao mesmo tempo que reduzem riscos e expandem as capacidades de exploração espacial. A Dexterous Robotics Team do Johnson Space Center da NASA em Houston desempenha um papel fundamental no desenvolvimento de hardware e software robótico para apoiar a visão ousada da NASA para o futuro, com foco em robôs que podem completar tarefas que os humanos realizam com as mãos.
“Nossa equipe não está tentando substituir exploradores humanos por robôs, mas sim tornar a exploração humana mais segura e sustentável, desenvolvendo robôs altamente capazes, confiáveis e confiáveis para trabalhar em ambientes extremos”, disse Shaun Azimi, líder da Dexterous Robotics Team. “Se pudermos enviar robôs mais capazes, poderemos reduzir o risco e tornar as pessoas mais eficazes em fazer aquilo que fazem melhor.”
A equipe de 16 membros faz parte da Divisão de Tecnologia de Sistemas Robóticos da NASA, que também desenvolve sistemas de mobilidade como rovers planetários não tripulados. Azimi é um dos vários engenheiros que trabalham em projetos de destreza e mobilidade. Também há cruzamento dentro da Dexterous Robotics Team. Embora o grupo seja geralmente organizado em dois subgrupos, mecatrônica e software, a maioria dos membros da equipe tem experiência em eletrônica ou mecânica, bem como em escrever software para simulações ou análises.
Grande parte dessa experiência foi adquirida trabalhando em dois robôs humanóides bem conhecidos – o Robonauta 2que participou de demonstrações de tecnologia robótica a bordo da Estação Espacial Internacional durante sete anos, e Valquíriao primeiro robô humanóide bípede da NASA. Muitos dos funcionários que trabalharam nesses projetos agora compõem a equipe Dexterous Robotics e continuam a desenvolver o legado dos robôs.
Hoje a equipe apoia uma variedade de projetos e programas de agências, alguns dos quais exploram conexões para construir o Base Lunaro primeiro posto avançado lunar da humanidade. “Nosso trabalho é uma combinação de pesquisa e desenvolvimento tecnológico e tecnologia aplicada no lado operacional”, disse Azimi. A equipa também colabora com a indústria privada e outros parceiros externos que enfrentam desafios semelhantes no seu trabalho, como uma empresa de petróleo e gás que procura aproveitar tecnologias robóticas em ambientes adversos e para tarefas mais arriscadas.
O foco principal da equipe tem sido o desenvolvimento do Teste de avaliação móvel integrada para operações robóticas (iMETRO) instalação em Johnson. Disponível para programas da NASA e parceiros externos, o iMETRO foi projetado para apoiar a adaptação de tecnologias robóticas terrestres para aplicações de exploração espacial supervisionadas por humanos, como logística, manutenção e pesquisa científica. A instalação inclui software de código aberto e ativos de simulação, bem como modelos de veículos espaciais e habitats, uma seleção de “robôs domésticos” e um pátio de pedras ao ar livre. Oferecer instalações digitais e físicas dá aos usuários do iMETRO a flexibilidade de testar um robô inteiro ou um único componente de hardware ou software.
Azimi disse que o iMETRO ajuda a eliminar as suposições da colaboração da NASA com parceiros externos. “Isso mostra a eles o que realmente precisamos fazer para que não tenham que especular”, disse ele. “Também podemos reunir as pessoas que estão desenvolvendo as tecnologias robóticas – hardware, software ou ambos – com as pessoas que estão realmente projetando um habitat ou rover na superfície lunar.” Isto permite que diferentes equipes aprendam umas com as outras: os fornecedores de tecnologia obtêm uma melhor compreensão do habitat, enquanto os projetistas do habitat aprendem quais recursos são necessários para acomodar um robô. “Eles podem aprender como os robôs percebem o mundo e interagem com os objetos, e o que é difícil para um robô comparado a um humano”, disse Azimi. “Não é necessariamente uma interface totalmente diferente, e algo como uma alça maior ou uma iluminação melhor também pode tornar as coisas mais fáceis para uma pessoa.”
Em um caso, uma equipe de usou iMETRO para testar o software que permite que um braço robótico reconheça a escotilha de uma espaçonave, gire a trava, segure a maçaneta e abra a porta. O braço foi então capaz de transferir sacos de carga entre a escotilha e um compartimento. A instalação também apoiou o desenvolvimento e teste de software por um estagiário da NASA que usava um braço robótico comercial comum e uma câmera para inspecionar e manter um freezer de armazenamento frio como aqueles a bordo da estação espacial.
Azimi reconheceu a ênfase a curto prazo da equipa em tecnologias que possam apoiar uma presença humana sustentada na superfície lunar, mas observou que essas tecnologias também têm aplicações para futuras missões a Marte. Na verdade, a equipa está a colaborar com outras organizações da agência num próximo desafio da NASA que convidará o público a partilhar as suas ideias para soluções tecnológicas para a exploração de Marte.
Azimi disse que muitas vezes lhe perguntam por que existe uma equipe de robótica na Johnson. “Na verdade, trata-se dos elementos humanos – seja trabalhar em ambientes concebidos para humanos ou trabalhar ao lado de humanos. Esse é o nosso nicho”, disse ele. “Estamos numa posição única para trazer pessoas que estão projetando os ambientes humanos.”